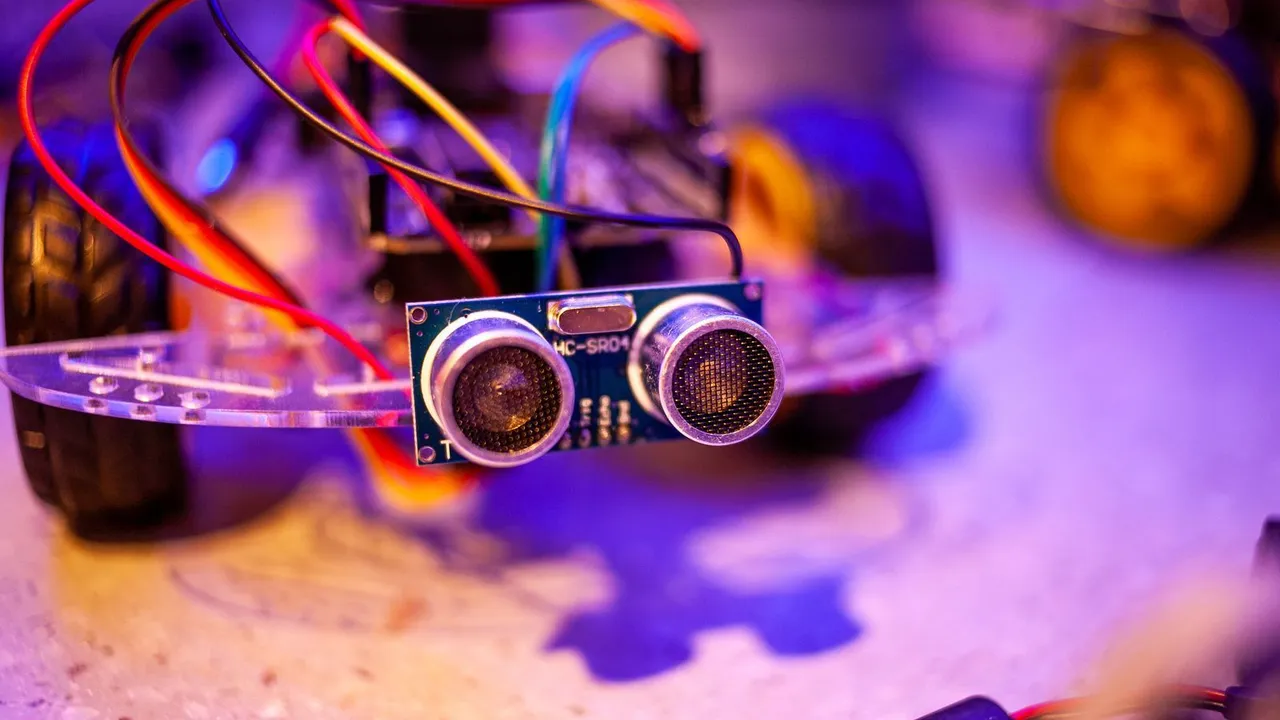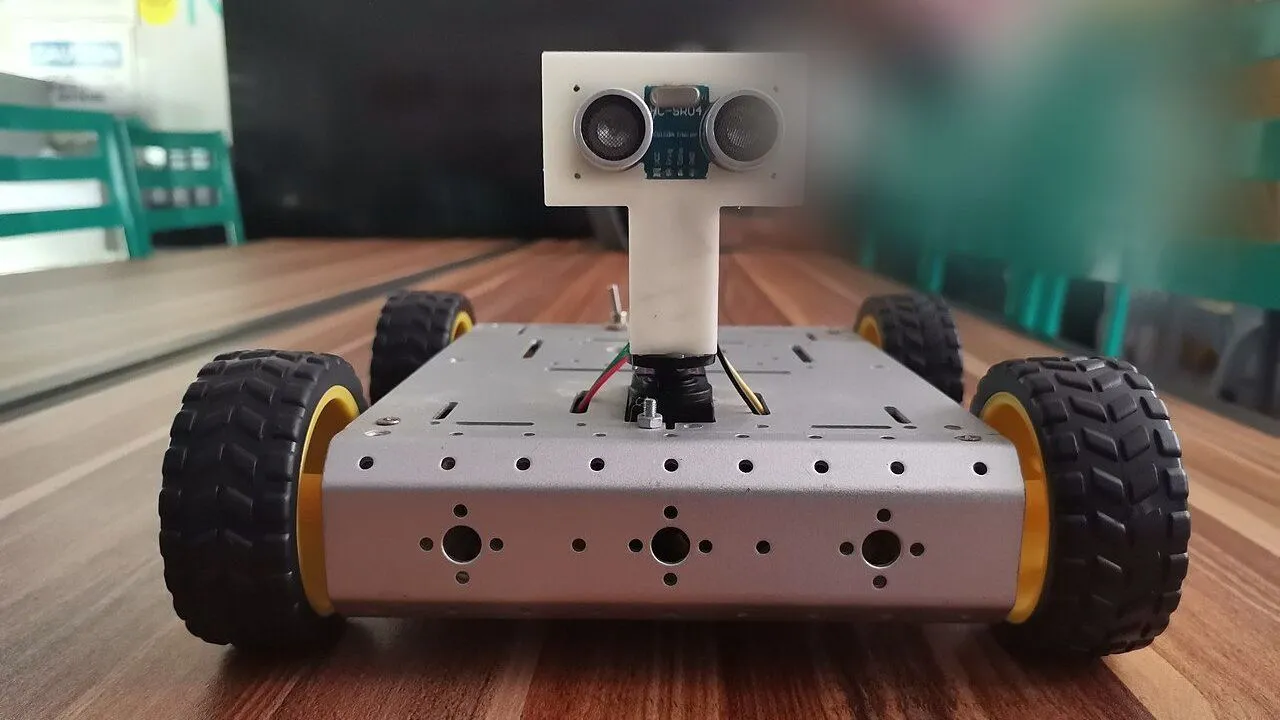
Робот, объезжающий препятствия
Машина получает ультразвуковой датчик HC-SR04. Она едет вперёд, а если что-то оказывается ближе 25 см, отъезжает назад, поворачивает направо и снова едет вперёд.
Начать сборкуЕсть в симуляторе
Готовые роботы шаг за шагом: детали, схема, код и решение проблем. Сначала соберите каждый в симуляторе.
Машина получает ультразвуковой датчик HC-SR04. Она едет вперёд, а если что-то оказывается ближе 25 см, отъезжает назад, поворачивает направо и снова едет вперёд.
Машина держится в 20 см от предмета перед ней и едет за ним, когда он движется. Это ваш первый пропорциональный регулятор (П-регулятор), и вы настроите его по монитору порта (Serial Monitor).
Два ИК-датчика линии под передней частью машины позволяют ей ехать по чёрной линии на белом полу. Узнайте, как датчики отличают чёрное от белого и как четыре случая управляют поворотами.