TT reduktorli motorlar: raqamlar nimani bildiradi
TT reduktorli motorining uzatish soni, aylanish tezligi, aylantiruvchi momenti, toki va kuchlanishi haqiqiy raqamlar bilan tushuntiriladi: robot tezligi, toʻxtab qolish toki, ikki motor nega farq qilishi va kichik PWM ularni nega aylantira olmasligi.
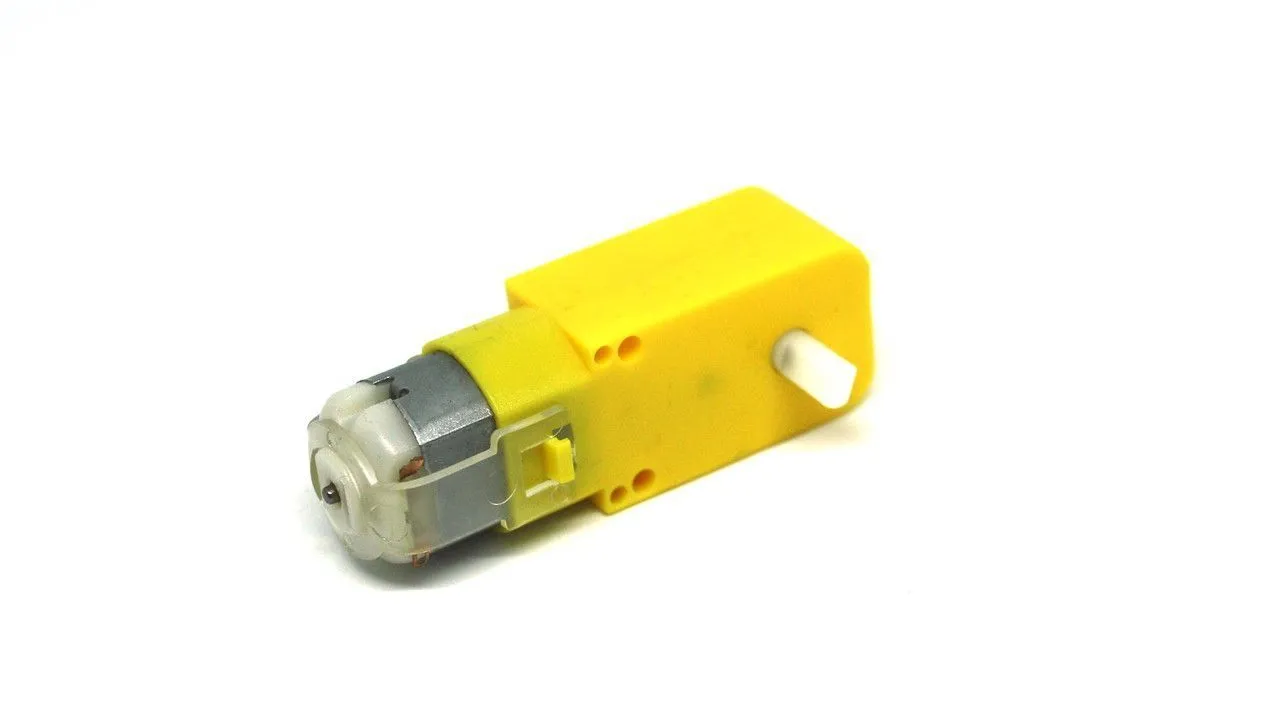
Foto: Lukas Ruge · CC0
TT reduktorli motor — plastik reduktorli kichik oʻzgarmas tok motori. U odatda sariq rangda boʻladi va boshlovchilar uchun moʻljallangan koʻplab robot-mashinalarni harakatga keltiradi. CoreEngine robot-mashinasida 65 mm li gʻildirakli ikkita shunday motor ishlatiladi. Bu motorning raqamlari oddiy koʻrinadi, lekin ularning har biri robotingiz haqida nimanidir aytadi.
1:48 uzatish soni kuchni tezlik hisobiga oshiradi
Korpus ichida juda tez aylanadigan kichik motor va uni sekinlashtiradigan reduktor bor. 1:48 uzatish soni chiqish vali bir marta aylanganda motor 48 marta aylanishini bildiradi. Gʻildirak 200 ayl/min tezlikda aylanishi uchun ichkaridagi motor taxminan 9600 ayl/min tezlikda aylanadi.
Reduktor tezlikni kamaytirib, aylantiruvchi momentni oshiradi. Ishqalanish boʻlmaganida 48 marta sekinlashish momentni ham 48 marta oshirgan boʻlardi. Plastik tishli gʻildiraklarda bu yutuqning bir qismi yoʻqoladi, lekin gʻildirak baribir reduktorsiz motor bera oladiganidan ancha katta aylantiruvchi kuch oladi. TT motorlari boshqa uzatish sonlari bilan ham sotiladi. Uzatish soni qancha katta boʻlsa, gʻildirak shuncha sekin, lekin kuchliroq aylanadi.
Aylanish tezligidan robot tezligiga
Yuklamasiz, 6 V da TT motor taxminan 200–250 ayl/min (bir daqiqadagi aylanishlar soni) tezlikda aylanadi. Robot tezligini gʻildirakka qarab hisoblash mumkin: tezlik = aylanish tezligi (ayl/min) × π × gʻildirak diametri. Mana 65 mm li gʻildirak va taxminan 200 ayl/min uchun hisoblash misoli:
| Qadam | Hisoblash | Natija |
|---|---|---|
| Gʻildirak bir marta aylanganda bosib oʻtiladigan yoʻl | π × 65 mm | taxminan 204 mm |
| Gʻildirakning bir soniyadagi aylanishlari | 200 / 60 | taxminan 3,33 |
| Tezlik | 3,33 × 0,204 m | taxminan 0,68 m/s |
Bu — gʻildirak havoda aylanib turganda 6 V da erishiladigan eng katta tezlik. Haqiqiy robot sekinroq yuradi. CoreEngine robot-mashinasida motorlarga L298N orqali taxminan 4,2 V yetib boradi, yuklamasiz tezlik esa kuchlanishga taxminan proporsional. Shuning uchun tezlik bu qiymatning taxminan uchdan ikki qismicha boʻladi, robot ogʻirligi gʻildiraklarga tushganda esa yana biroz kamroq.
Moment: aylantiruvchi kuch
Aylantiruvchi moment valning qanchalik kuch bilan aylana olishini bildiradi. Gʻildirakda u polni itaruvchi kuchga aylanadi: itaruvchi kuch = moment / gʻildirak radiusi. Shuning uchun bir xil motorda ikki baravar katta gʻildirak ikki baravar tez yuradi, lekin atigi yarim kuch bilan itaradi.
Moment va tok bir-biriga bogʻliq. Motor qancha kuchli itarishi kerak boʻlsa, masalan qiyalikda, gilamda yoki robot ogʻirroq boʻlganda, u shuncha koʻp tok oladi. Eng katta moment motor toʻxtab qolganda boʻladi, eng katta tok ham aynan shunda. Doʻkonlar TT motorlari uchun juda har xil moment qiymatlarini koʻrsatadi, shuning uchun bitta raqamga tayanmang. Robotingizni u yuradigan polda sinab koʻring.
Tok: yuklamasiz, yurishda, toʻxtab qolganda
| Bitta TT motor | Tok |
|---|---|
| Yuklamasiz, erkin aylanadi | taxminan 0,1–0,15 A |
| Robotni yurgizadi | taxminan 0,3 A |
| Toʻxtab qolgan: aylanmaydi, kuchlanish toʻliq | taxminan 1 A gacha |
Eng muhim raqam — toʻxtab qolish toki:
- Har bir ishga tushish — qisqa toʻxtab qolish. Motor aylana boshlashidan oldingi qisqa lahzada u toʻxtab qolish tokini oladi. Birga ishga tushgan ikkita motor taxminan 2 A gacha tok talab qilishi mumkin.
- Drayver bunga bardosh berishi kerak. L298N har bir kanalda 2 A gacha tokka, TB6612FNG esa 1,2 A ga moʻljallangan. L9110S ning har bir kanaldagi taxminan 0,8 A toki TT motorning toʻxtab qolish tokidan kam. L298N, L9110S yoki TB6612: qaysi motor drayveri? maqolasini koʻring.
- Bunday tokda batareya kuchlanishi pasayadi. Toʻxtab qolgan ikkita motor batareya kuchlanishini pasaytirib yuboradi va Arduino qayta ishga tushib qolishi mumkin. Robotingiz nega qayta ishga tushib qoladi maqolasini koʻring.
Toʻxtab qolgan motor butun quvvatini issiqlikka aylantiradi. Gʻildirak tiqilib qolsa yoki motor aylanmasdan gʻuvillab tursa, uni toʻxtating.
Kuchlanish oraligʻi
TT motor 3–6 V ga moʻljallangan va taxminan 8 V gacha kuchlanishda ishlay oladi. Kuchlanish qancha yuqori boʻlsa, tezlik ham, tok ham shuncha katta boʻladi. 6 V dan yuqorida motor koʻproq qiziydi va tezroq eskiradi. CoreEngine robot-mashinasida motorlarga taxminan 4,2 V yetib boradi, bu ish oraligʻining bemalol ichida. Ikkita Li-ion akkumulyator (taxminan 7,4 V) bilan L298N dagi yoʻqotishdan keyin motorlarga taxminan 5,6 V yetib borgan boʻlardi.
Ikkita «bir xil» motor nega farq qiladi
Bitta qutidan olingan ikkita motor ham hech qachon aynan bir xil boʻlmaydi. Ularning magnitlari, chulgʻamlari, choʻtkalari va tishli gʻildiraklaridagi ishqalanish biroz farq qiladi. Hatto bitta motor ham bir tomonga boshqa tomonga qaraganda biroz tezroq aylanishi mumkin. Robot ham oʻz farqlarini qoʻshadi: biroz qiyshiq kiydirilgan gʻildirak, bir tomonga tortadigan sharli tayanch, bir tomonning ogʻirroq boʻlishi. Natijada ikkala motorga bir xil tezlik qiymati berilsa ham, robot egri chiziq boʻylab yuradi.
Farqni qoplash uchun:
- Robotni silliq polda bir necha soniya toʻgʻri oldinga yurgizing. Agar u chapga burilib ketsa, demak, uning oʻng gʻildiragi tezroq aylanadi.
- Kodda tezroq motorni biroz sekinlashtiring va yana sinab koʻring. Masalan:
const int RIGHT_PERCENT = 95;   // this robot curves left: its right motor is a little faster

void driveStraight(int speed) {
  drive(speed, speed * RIGHT_PERCENT / 100);
}- Birinchi yurish loyihasida
drive(SPEED, SPEED)chaqiriladigan joydadriveStraight(SPEED)ni chaqiring. Batareyalar eskirganda yoki tezlik oʻzgarganda qiymatni yana tekshiring, chunki farq har xil tezlikda har xil boʻladi.
Chindan ham toʻgʻri yurish uchun robotlarda gʻildirak enkoderlari, yaʼni gʻildirak aylanishlarini sanaydigan datchiklar ishlatiladi. Ular yordamida kod ikkala gʻildirakning sanoqlarini tenglashtira oladi. Bu — Masofa saqlovchi robot loyihasidagi P-rostlagichdagi kabi teskari aloqa gʻoyasi.
Elektr shovqini va kichik kondensator
Motor ichida kichik choʻtkalar aylanayotgan kontakt — kollektor ustida sirpanadi. Choʻtkalar har safar bir kontaktdan keyingisiga oʻtganda tok yoʻli almashadi va mayda uchqunlar paydo boʻladi. Bu uchqunlar motor simlari boʻylab elektr shovqinini tarqatadi. Shovqin Arduino va datchiklar ishiga xalaqit berishi mumkin: gʻalati qiymatlar oʻqiladi, hatto Arduino qayta ishga tushib qolishi ham mumkin.
Odatiy yechim — taxminan 0,1 mkF (100 nF, koʻpincha «104» deb belgilanadi) sigʻimli kichik keramik kondensator. U toʻgʻridan-toʻgʻri motorning ikki kontakti orasiga kavsharlanadi. U qutbsiz, shuning uchun uni istalgan tomoni bilan ulash mumkin. Bundan tashqari, motor simlarini qisqa qiling, har bir motorning ikkita simini bir-biriga eshib qoʻying va ularni datchik simlaridan uzoqroq tuting.
Oʻlik zona: kichik PWM motorni aylantira olmaydi
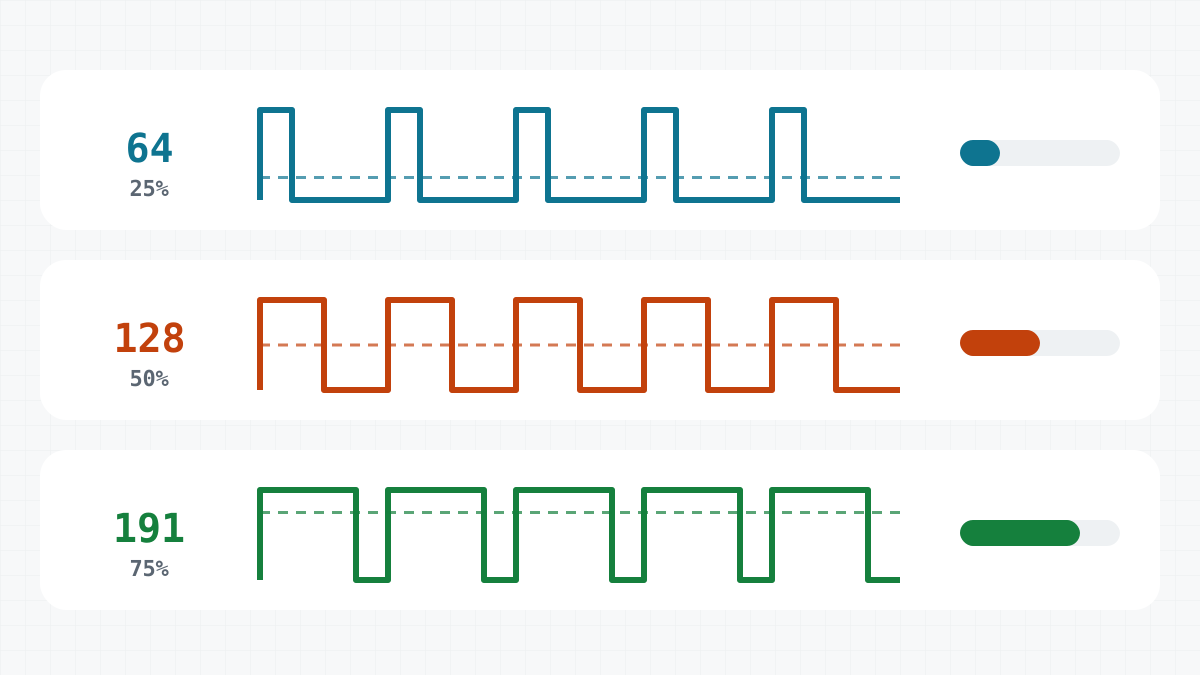
analogWrite(ENA, value) motorga quvvat beriladigan vaqt ulushini 0 dan 255 gacha belgilaydi. Qiymat kichik boʻlsa, oʻrtacha kuchlanish reduktor va choʻtkalardagi ishqalanishni yengish uchun juda past boʻladi. Motor gʻuvillaydi, lekin aylanmaydi. Mana shu kichik qiymatlar oraligʻi oʻlik zona deyiladi. Gʻuvillashning oʻzi esa PWM (impuls kengligi modulyatsiyasi) ovozi: D5 va D6 da taxminan 980 Hz.
Bundan tashqari, motorni joyidan qoʻzgʻatish uchun uni aylantirib turishga qaraganda kattaroq qiymat kerak. Motor aylana boshlagach, uni joyidan qoʻzgʻata olmagan qiymatda ham aylanishda davom etishi mumkin. Batareyalar zaryadi kamayganda, shuningdek robot ogʻir boʻlsa yoki gilamda tursa, oʻlik zona kengayadi.
Kod oʻlik zonadan hatlab oʻtishi mumkin. Masofa saqlovchi robot motorlardan hech qachon belgilangan eng kichik tezlikdan pastini talab qilmaydi:
const int MIN_SPEED = 90;      // below this the motors only hum and do not turn

// in loop(), after the controller has computed the speed:
if (abs(speed) < MIN_SPEED) speed = (speed > 0) ? MIN_SPEED : -MIN_SPEED;
Robotingizga mos qiymatni topish uchun tezlikni kichik qadamlar bilan asta-sekin oshiring va har bir qiymatni Serial Monitor (port monitori) oynasiga chiqaring. Gʻildiraklar qaysi qiymatda aylana boshlaganini yozib qoʻying. Motorlar va L298N drayveri darsidagi MotorTest sketchi tezlikni 0 dan 255 gacha har qadamda 5 ga oshirib boradi, shuning uchun undan boshlash qulay. Motorlarning oʻzi Marketda bor.